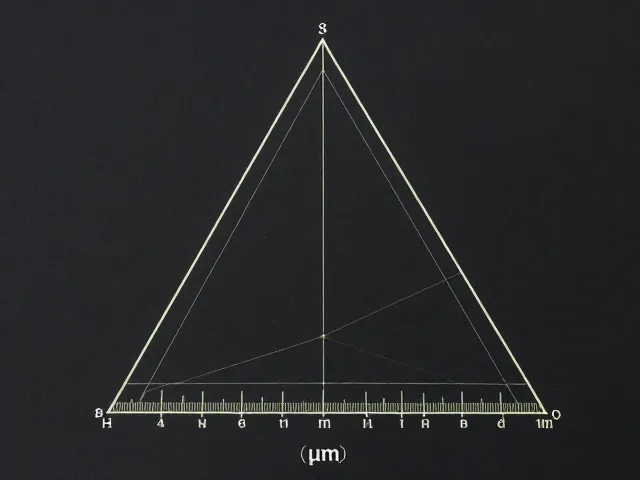
激光三角测量原理与几何光学基础
激光投影测距的核心机制建立在三角测量法之上,这一几何光学原理通过构建一个固定的三角形来确定目标点的空间位置。当激光器发射出一束极细的光线投射到被测物体表面时,光线会在物体表面形成一个高亮的光斑或光条。在光学系统中,相机或位置敏感探测器(PSD)以特定的角度观察这个反射点。由于光源、物体表面反射点与接收镜头之间构成了一个非直角的三角形,物体表面的微小位移会导致反射点在探测器成像平面上的显著移动。这种位移量与物体距离的变化呈非线性关系,通过解析几何公式即可反推出精确的距离数值。
为了将这种宏观的光学位移转化为微米级的测量精度,系统必须严格控制光路中的各个参数。激光源的选择至关重要,通常采用波长稳定、发散角极小的半导体激光器或光纤耦合激光器,以确保投射出的光斑能量集中且边缘清晰。光学镜头的像差校正能力直接决定了光斑在探测器上的成像质量,球差、彗差等像差会导致光斑变形,进而引入测量误差。因此,高精度的激光投影系统往往配备定制化的非球面镜头或消色差透镜组,旨在最小化光斑扩散,确保探测器能够捕捉到最真实的反射点中心坐标。
亚像素插值算法与信号处理技术
即使光学系统达到了衍射极限,物理像素的尺寸仍然限制了最终的分辨率。现代激光测量系统通过亚像素插值算法突破这一硬件瓶颈,将测量精度提升至微米甚至亚微米级别。当光斑投射在图像传感器上时,它往往跨越多个像素单元。系统并非简单地取光斑所在像素的整数坐标,而是利用光强分布的数学模型,如高斯拟合、质心算法或矩法,计算出光斑能量分布的中心位置。这些算法能够识别出光强峰值附近的细微变化,将位置分辨率提高至像素尺寸的十分之一甚至百分之一。
信号处理环节同样对精度起着决定性作用。环境光干扰、物体表面反射率差异以及噪声都会影响原始数据的准确性。先进的信号处理电路采用带通滤波和背景噪声消除技术,实时剔除环境光的影响,确保只有激光信号被记录。此外,时间同步技术用于协调激光发射与图像采集的瞬间,避免运动模糊。对于高速动态测量,系统还会结合相位解调技术,通过调制激光的频率并分析反射光的相位差,将时间分辨率转化为距离分辨率,从而在复杂工况下依然保持稳定的微米级测量能力。
标定补偿机制与误差修正模型
任何光学测量系统都存在固有的系统误差,包括镜头畸变、安装角度偏差以及传感器非线性响应。为了消除这些误差,激光投影测量系统必须经过严格的标定流程。标定过程通常使用高精度标准件,如激光干涉仪校准的步进平台或已知尺寸的标准球,在不同位置和角度采集数据。通过建立误差模型,系统能够计算出每个像素点对应的实际物理坐标映射关系,并生成校正查找表或多项式系数。
在实际测量中,温度变化、机械振动以及光学元件的热漂移都会导致精度波动。因此,高精度的测量设备内置温度传感器和惯性测量单元,实时监测环境状态。软件算法根据这些实时数据对测量结果进行动态补偿。例如,当检测到镜头温度升高导致焦距微变时,系统会自动调整焦距补偿参数。同时,针对物体表面材质不同导致的反射率差异,系统采用自适应阈值算法,确保在不同反光条件下光斑中心提取的一致性。这种多层次的误差修正机制,使得毫米级的投影结构能够在复杂工业环境中实现长期稳定的微米级测量。